TP 2 Informatique embarquée-Objets connectés.
I/ La voiture de demain.
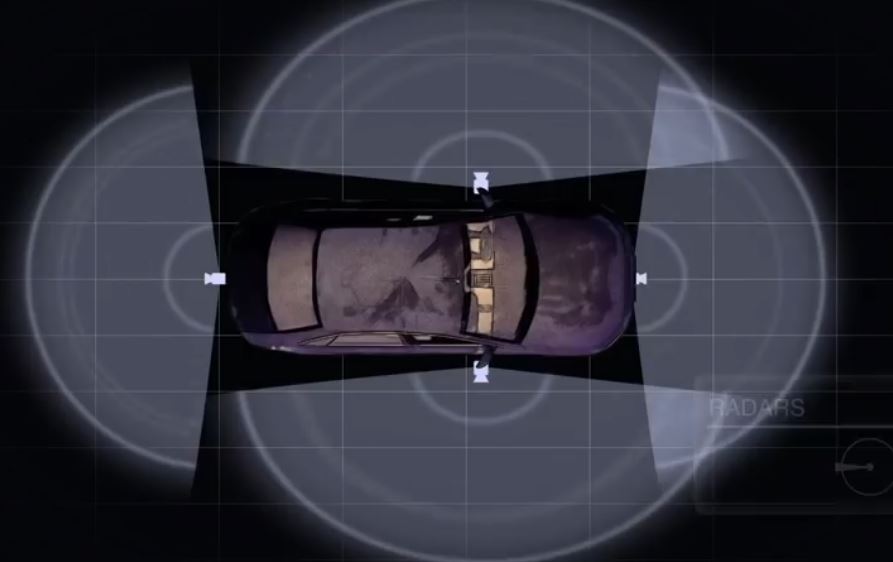
Regardez la vidéo suivante:
II/ Informatique embarquée et capteurs.
A nous de programmer notre voiture autonome.
Nous allons dans cette partie demander au Robot Bit:Bot de réagir suite à
la détection d'un obstacle. Pour cela, nous allons utiliser le capteur à
ultrason.
Encore une fois, nous allons utiliser l'éditeur python spécial Micro:bit -
Python Editor. Vous le trouverez en cliquant sur le lien suivant:https://python.microbit.org/v/1.1
Après avoir supprimé le programme par défaut, vous allez copier coller le programme ci-dessous dans
l'éditeur python.microbit.
from microbit import *
from utime import ticks_us, sleep_us

gaucheA = pin0
gaucheB = pin8
droiteA = pin1
droiteB = pin12
sonar = pin15

#Cette fonction permet de calculer la distance avec l'obstacle se trouvant devant le capteur.
def calcul_Distance():
    sonar.write_digital(1)  # Envoyer 10 impulsions Ping
    sleep_us(10)
    sonar.write_digital(0)
    sonar.set_pull(sonar.NO_PULL)
    while sonar.read_digital() == 0: # s'assurer que l'impulsion Ping est effacée
        pass
    start = ticks_us()  # définir l'heure de début
    while sonar.read_digital() == 1:  # attend le retour de l'écho
        pass
    end = ticks_us()    # définir l'heure de fin
    echo = end-start
    distance = int(0.01715 * echo)  # Calculer en cm la distance
    return distance


#cette fonction permet de faire avancer le Robot en donnant
#une vitesse en pourcentage de sa vitesse maximale
def en_avant (speedpct):
    speed = speedpct * 10.23
    gaucheA.write_analog(speed)
    gaucheB.write_digital(0)
    droiteA.write_analog(speed)
    droiteB.write_digital(0)

#cette fonction permet de faire reculer le Robot en donnant
#une vitesse en pourcentage de sa vitesse maximale
def en_arriere (speedpct):
    speed = speedpct * 10.23
    gaucheA.write_analog(1023-speed)
    gaucheB.write_digital(1)
    droiteA.write_analog(1023-speed)
    droiteB.write_digital(1)

#cette fonction permet de faire tourner à gauche le Robot en donnant
#une vitesse en pourcentage de sa vitesse maximale
def a_gauche (speedpct):
    speed = speedpct * 10.23
    gaucheA.write_analog(1023-speed)
    gaucheB.write_digital(1)
    droiteA.write_analog(speed)
    droiteB.write_digital(0)

#cette fonction permet de faire tourner à droite le Robot en donnant
#une vitesse en pourcentage de sa vitesse maximale
def a_droite (speedpct):
    speed = speedpct * 10.23
    gaucheA.write_analog(speed)
    gaucheB.write_digital(0)
    droiteA.write_analog(1023-speed)
    droiteB.write_digital(1)

#cette fonction permet de stoper le Robot
def stop():
    gaucheA.write_analog(0)
    gaucheB.write_digital(0)
    droiteA.write_analog(0)
    droiteB.write_digital(0)

while True:
    en_avant(40)
    dist = calcul_Distance()
    if (dist < 15):
        stop()
        sleep(100)
        en_arriere(30)
        sleep(200)
        a_droite(30)
        sleep(300)
Le programme comporte les 5 fonctions, en_avant(), en_arriere(), a_droite(), a_gauche(), stop() comme dans le TP 1.
Une fonction a été ajouté: calcul_distance(). Celle-ci permet d'obtenir en temps réel la distance avec un obstacle se trouvant devant le capteur à ultrason.
Comme vous pouvez le constater, le corps du programme commence par une boucle "tant que" infinie.
Le Robot avance toujours jusqu'a ce qu'il détecte un obstacle à 15 centimètres. Alors il s'arrête pendant une seconde, recule, pendant deux secondes, tourne à droite pendant 3 secondes, puis en avant à nouveau jusqu'à ce qu'il détecte un obstacle à 15 centimètres.
Maintenant, nous allons récupérer le fichier comme précédemment en cliquant sur download.
L'ordinateur vient de créer un fichier micobit.hex qu'il a mis dans la partie
téléchargement de l'ordinateur. Il faut désormais transférer celui-ci
sur notre carte Microbit.
Pour cela, vous allez retirez délicatement la carte du Robot.
Puis vous allez à l'aide du cable fourni, connecter votre carte Microbit à l'ordinateur.
Vous allez ensuite, aller dans vos téléchargement. Puis après avoir nettoyé la carte Microbit (effacé les deux programmes existants), vous allez faire un glisser
déposer, ou un copier coller de votre programme microbit.hex dans la
fenêtre de la carte Microbit.
Vous faîtes ensuite un éjecter de la carte Microbit.
Il vous reste à repositionner délicatement la carte Microbit sur le Robot Bit:Bot.
Vous déposez le Robot Bit:Bot au sol dans la zone d'essaie. Puis vous basculer l'intérupteur sur "on".
A faire vous-même.
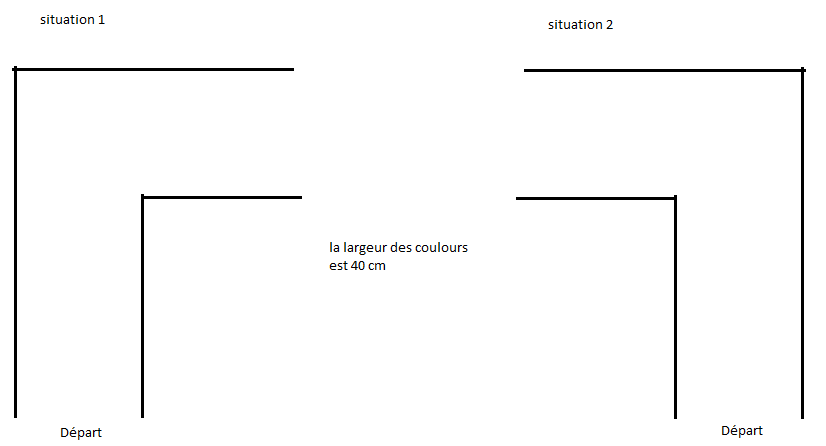
A vous d'essayer de construire un programme pour que le Robot Bit:Bot puisse réagir correctement dans le cas suivant:
Le Robot se trouve dans l'une des deux positions suivantes. Il ne sait pas laquelle. Construire un programme permettant de réagir correctement quelque soit la situation.